MartinPixel
Coordinador Editorial SeniorHe jugado videojuegos desde que tengo memoria, apasionado de la tecnología y desde hace poco del comercio electrónico y los servicios de streaming. Soy un afortunado por ser parte del equipo de Xataka México y siempre dedico mi máximo esfuerzo en todas las publicaciones del sitio.
Para adentrarse en el cosmos y detectar señales sumamente tenues, la astronomía requerirá telescopios espaciales cada vez más grandes. Lo mismo ocurre en las telecomunicaciones: enlaces interplanetarios más eficientes exigen antenas mucho mayores que las actuales. Sin embargo, ambos desarrollos se topan con una limitación física constante: las dimensiones de los cohetes, cuya capacidad de carga útil impone un techo al volumen de lo que se puede enviar en un solo lanzamiento. Frente a ese obstáculo, científicos de Caltech han probado una alternativa radical: delegar el ensamblaje directamente a un robot en el espacio.
Aunque por ahora la prueba se limitó a un solo módulo de antena, el hito sirvió para comprobar que la manufactura y el montaje automatizados fuera de nuestro planeta dejaron de ser una hipótesis teórica.
Un ensamblador compacto de tres ejes
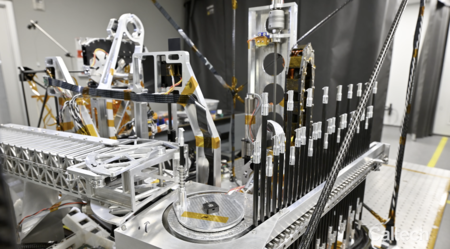
El sistema se denomina ASTRA y se basa en una arquitectura de pórtico; es decir, un mecanismo que opera en línea recta a través de tres ejes perpendiculares (desplazamientos de izquierda a derecha, hacia adelante y atrás, y en vertical). Con apenas un metro cúbico de volumen, el dispositivo lleva un brazo robótico en su interior junto con un dispensador motorizado de partes estructurales. En su vuelo inaugural viajó acompañado por dos secciones ya concluidas de la antena; el objetivo era evaluar su habilidad para unir componentes en microgravedad montando únicamente la sección final, sin demorar de más la misión. Cabe señalar que la antena no era operativa, sino una pieza de prueba diseñada para corroborar la viabilidad del método.
ASTRA despegó el 30 de marzo de 2026 a bordo del vehículo Vigoride 7 de Momentus, impulsado por un cohete de SpaceX. Una vez completada la fase inicial de calibración en órbita, el robot comenzó a extraer las piezas de su dispensador: principalmente tubos estructurales y uniones de ensamble diseñados para erigir módulos repetitivos denominados "bays". Estos bloques van conformando una celosía que sirve como armazón para la estructura prevista.
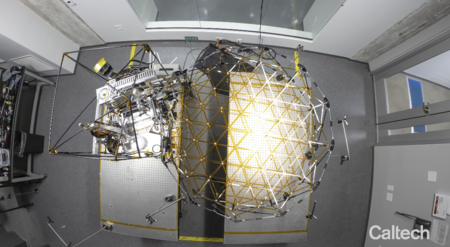
El seguimiento desde la Tierra no requirió supervisión continua. El personal técnico de Caltech operó con apenas siete u ocho ventanas de comunicación al día, con una duración aproximada de 15 minutos por pase. Para anticipar maniobras o resolver contingencias, el equipo replicaba cada paso utilizando un gemelo idéntico del robot en sus instalaciones de laboratorio.
Una antena reflectora en órbita
A través de este mecanismo se construyó una antena reflectora de 1.4 metros basada en tubos de fibra compuesta, acoples de aluminio y una membrana reflectante de Kapton, un material de alta resistencia térmica habitual en naves espaciales. Pese a que un contratiempo técnico ralentizó las labores e impedirá completar la estructura en su totalidad antes de concluir la misión en diciembre, el montaje del tercer módulo confirmó que el procedimiento es completamente factible y que solo requiere mayor margen de tiempo para terminarse.
Hasta la fecha, poner en órbita dispositivos de gran envergadura dependía de dos caminos. El primero es doblar los instrumentos para desplegarlos progresivamente una vez liberados en el espacio, como sucedió con el telescopio espacial James Webb mientras desplegaba sus espejos rumbo al punto de Lagrange L2. El segundo consiste en mandar las piezas sueltas y encargar el ensamblaje a astronautas en paseos espaciales. Ambos métodos funcionan, pero conllevan limitaciones complejas o costos elevados. Contar con un robot capaz de erigir estructuras de forma autónoma resuelve ambas restricciones, y ese es precisamente el propósito de ASTRA.
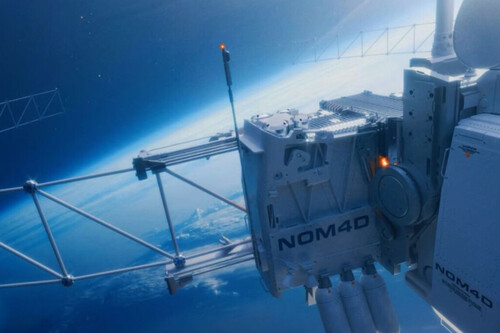
La iniciativa con ASTRA forma parte del programa NOM4D (Novel Orbital and Moon Manufacturing, Materials, and Mass-efficient Design), financiado por la Agencia de Proyectos de Investigación Avanzada de Defensa (DARPA). Dentro de esta misma línea de trabajo se encuentra una investigación de la Universidad de Florida sobre doblado de metales mediante láser en el espacio, así como un desarrollo de la Universidad de Illinois Urbana-Champaign enfocado en curar y endurecer tubos de carbono a bordo de la Estación Espacial Internacional.
Estas técnicas permitirían producir componentes estructurales fuera de la Tierra para luego suministrárselos a plataformas de montaje como ASTRA. Aunque tales proyectos todavía no han sido puestos en órbita y habrá que comprobar su eficacia operativa, su integración perfila un ecosistema completo de manufactura espacial.
La tecnología apenas está dando sus primeros pasos, pero marca el punto de partida para una nueva etapa en la construcción espacial, en la que robots como ASTRA serán piezas clave para desplegar infraestructuras imposibles de meter en la cofia de un cohete.
Imágenes | Caltech
En Xataka México | EE.UU. acaba de revelar que China tiene un avión secreto. Lleva seis hace años orbitando en el espacio
En Xataka México | El director de la NASA pide no cerrarse ante la oleada de reportes de OVNIs: "Si hay algo ahí fuera, tenemos que estar involucrados"
Ver 0 comentarios